


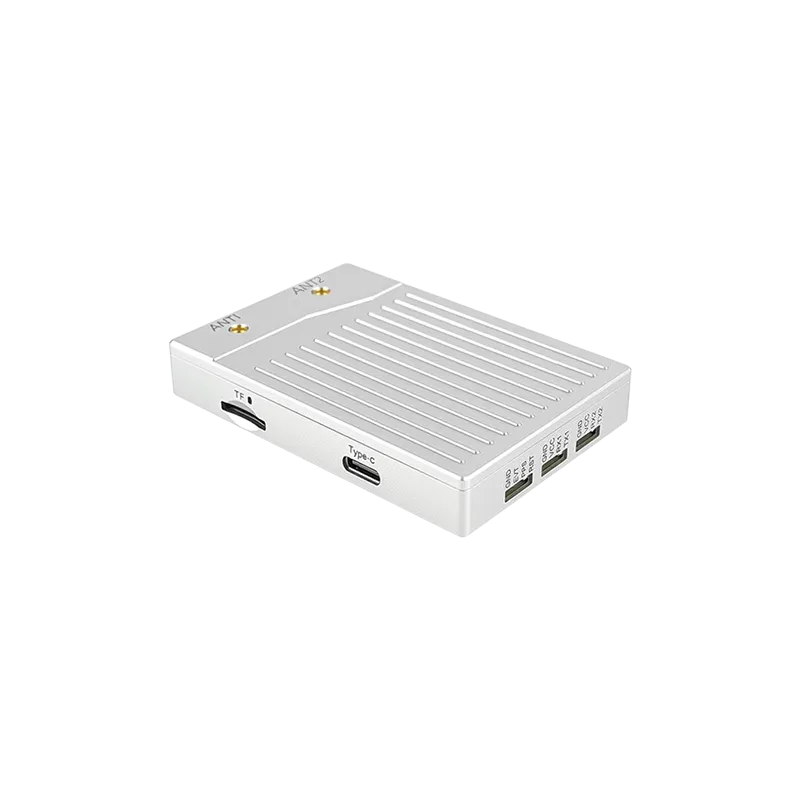
Visaptverošs ceļvedis par reālā laika kinemātiskās tehnoloģijas ieviešanu nākamās paaudzes robotizētām sistēmām.
Ievads augstas precizitātes robotikā
Mūsdienu automatizācijas ainava piedzīvo radikālas pārmaiņas, ko veicina pieprasījums pēc navigācijas precizitātes zem decimetra. Šīs revolūcijas centrā ir RTK GNSS uztvērējs robotikai, specializēts aparatūras risinājums, kas pārsniedz tradicionālo globālās pozicionēšanas sistēmu ierobežojumus. Standarta GNSS risinājumi bieži nodrošina precizitāti dažu metru robežās, kas ir pietiekama viedtālruņiem vai vispārējai transportlīdzekļa navigācijai. Tomēr autonomam zāles pļāvējam, piegādes robotam vai precīzās lauksaimniecības traktoram pat pusmetra kļūdas robeža var izraisīt katastrofālu kļūmi vai ievērojamu darbības neefektivitāti.
Izmantojot reāllaika kinemātikas (RTK) tehnoloģiju, robotiķi var sasniegt centimetru līmeņa lokalizāciju. Šī precizitāte nav tikai greznība; Tā ir pamatprasība robotiem, kuriem jāmijiedarbojas ar sarežģītu vidi, jāievēro iepriekš noteikti ceļi ar ķirurģisku precizitāti un jāuztur drošības protokoli cilvēku apdzīvotās vietās. Šajā rokasgrāmatā mēs izpētām sarežģīto mehāniku, ieviešanas stratēģijas un profesionāla līmeņa risinājumus, kas padara iespējamu augstas precizitātes pozicionēšanu jebkurai robotizētai platformai.
RTK GNSS tehnoloģijas mehānika
Reālā laika kinemātiskā tehnoloģija darbojas, analizējot satelīta signāla nesējviļņa fāzi, nevis tikai signāla informācijas saturu. Lai to panāktu, RTK GNSS uztvērējam robotikai ir nepieciešami divi galvenie komponenti: bāzes stacija un rovers. Bāzes stacija ir novietota zināmā, apsekotā vietā. Tas uzrauga satelītu signālus un aprēķina kļūdas, ko izraisa atmosfēras aizkavēšanās un orbītas svārstības. Pēc tam šīs korekcijas reāllaikā tiek pārsūtītas uz robota uzstādīto "rover" moduli.
Rover apvieno savus satelītu novērojumus ar bāzes stacijas datiem, lai atrisinātu nesēja fāzes veselu skaitļu neskaidrību. Šis process ļauj sistēmai noteikt robota relatīvo stāvokli bāzes stacijā ar precizitāti no 1 līdz 2 centimetriem. Mūsdienu uztvērēji bieži atbalsta vairākus zvaigznājus, tostarp GPS, GLONASS, Galileo un Beidou, nodrošinot, ka pat sarežģītā vidē, kur daži satelīti ir aizsegti, robots saglabā augstu pozicionēšanas integritātes pakāpi.
Turklāt daudzfrekvenču joslu (L1, L2 un L5) integrācija ir ievērojami samazinājusi "laiku līdz pirmajai fiksācijai" (TTFF). Tas nozīmē, ka roboti var inicializēt savus augstas precizitātes navigācijas stāvokļus ātrāk nekā jebkad agrāk. Profesionāliem izstrādātājiem izpratne par šo nesēja fāzes dinamiku ir būtiska, izvēloties aparatūru, kurai droši jādarbojas dažādos jonosfēras apstākļos un dažādās ģeogrāfiskajās vietās.
RTK uztvērēju integrēšana robotu platformās
Veiksmīga RTK GNSS uztvērēja integrācija robotikai pārsniedz vienkāršu moduļa pievienošanu. Tas ietver rūpīgu aparatūras saskarnes, datu protokolu un fiziskās montāžas apsvēršanu. Lielākā daļa profesionālo RTK moduļu izmanto standartizētus protokolus, piemēram, NMEA 0183 pozīcijas izvadei un RTCM 3.x korekcijas datu ievadei. Izstrādātājiem ir jānodrošina, ka viņu lidojumu kontrolieri vai borta datori (piemēram, ROS sistēmas) ir konfigurēti šo augstfrekvences datu plūsmu apstrādei.
Elektromagnētiskie traucējumi (EMI) ir vēl viens kritisks faktors. Roboti bieži ir piepildīti ar motoriem, ātrgaitas procesoriem un bezvadu raidītājiem, kas visi var radīt troksni, kas traucē vājiem satelīta signāliem. Ir svarīgi izmantot augstas kvalitātes, ekranētas antenas un novietot tās prom no traucējumu avotiem. Daudzi inženieri izvēlas integrētus moduļus, kas apvieno antenu un uztvērēju, lai samazinātu signāla zudumu caur koaksiālajiem kabeļiem.
Jāsamazina arī sakaru latentums starp bāzes staciju un roveru. Neatkarīgi no tā, vai izmantojat UHF radio saites vai NTRIP (RTCM tīkla transports, izmantojot interneta protokolu), korekcijas datu saņemšanas aizkavēšanai vajadzētu būt mazākai par 1-2 sekundēm, lai saglabātu RTK statusu "Fiksēts". Ja saite tiek pārtraukta, uztvērējs var atgriezties "Float" stāvoklī, kur precizitāte pasliktinās līdz decimetra līmenim, potenciāli apturot robota autonomās darbības.
Navigācija vides izaicinājumos
Viens no nozīmīgākajiem šķēršļiem jebkuram RTK GNSS uztvērējam robotikai ir "pilsētas kanjona" efekts. Daudzstāvu ēkas, blīvi zaļumi un lielas metāla konstrukcijas var atspoguļot satelītu signālus, radot daudzceļu traucējumus. Tā rezultātā uztvērējs aprēķina pozīciju, pamatojoties uz signālu, kas aizņēma garāku ceļu, izraisot kļūdas. Lai to mazinātu, uzlabotie uztvērēji izmanto sarežģītus daudzceļu noraidīšanas algoritmus un izmanto "visu zvaigznāju" izsekošanu, lai maksimāli palielinātu redzamo satelītu skaitu.
Scenārijos, kad GNSS signāli ir pilnībā bloķēti, piemēram, telpās vai zem smagiem tuneļiem, augstas klases robotu sistēmas bieži izmanto sensoru saplūšanu. Tas ietver RTK datu apvienošanu ar inerciālajām mērvienībām (IMU), riteņu odometriju vai LiDAR. Izmantojot Kalmana filtru, robots var precīzi novērtēt savu atrašanās vietu īsu GNSS pārtraukumu laikā. Šī hibrīda pieeja nodrošina, ka RTK uztvērēja sniegtie augstas precizitātes dati tiek izmantoti pilnā apmērā, vienlaikus saglabājot rezerves mehānismu kopējam signāla zudumam.
Laika apstākļiem ir arī nozīme. Lai gan GNSS signāli parasti ir izturīgi pret lietus un miglu, ekstremāli atmosfēras apstākļi var ietekmēt signāla izplatīšanos troposfērā. Mūsdienu RTK algoritmi ir paredzēti, lai kompensētu šos mainīgos, taču lietotājiem jāapzinās, ka visstabilākā veiktspēja vienmēr tiek sasniegta ar skaidru, netraucētu skatu uz debesīm.
Galvenie pielietojumi mūsdienu rūpniecībā
RTK GNSS uztvērēja pielietojums robotikai aptver vairākas augstas likmes nozares. Precīzajā lauksaimniecībā autonomie traktori un droni izmanto RTK, lai stādītu sēklas un izmantotu mēslošanas līdzekļus ar centimetru precizitāti, samazinot atkritumus un maksimāli palielinot ražu. Šīs sistēmas var iet pa to pašu ceļu gadiem ilgi ar gandrīz nulles novirzi, kas nav iespējams ar manuālo stūrēšanu vai standarta GPS.
Loģistikas un piegādes jomā pēdējās jūdzes piegādes roboti paļaujas uz RTK, lai pārvietotos pa šaurām ietvēm un sasniegtu konkrētas klientu durvis, nesaduroties ar šķēršļiem. Līdzīgi ģeodēziskajai uzmērīšanai un būvniecībai autonomie roveri var kartēt vietas un pārbaudīt konstrukciju izlīdzināšanu ar profesionālu precizitāti, ievērojami samazinot darbaspēka izmaksas un laiku, kas saistīts ar tradicionālajām mērniecības metodēm.
Turklāt autonomo robotizēto zāles pļāvēju pieaugums ir ienesis RTK tehnoloģiju patērētāju tirgū. Atšķirībā no vecākiem modeļiem, kuriem bija nepieciešami apglabāti robežvadi, RTK iespējotos pļāvējus var ieprogrammēt, izmantojot virtuālās robežas, nodrošinot elastīgu pagalma pārvaldību un perfektus pļaušanas modeļus. Šī pāreja parāda, cik augstas precizitātes GNSS aparatūra kļūst pieejamāka un izturīgāka ikdienas lietojumiem.
Kāpēc izvēlēties Yonghao savām robotikas GNSS vajadzībām
Yonghao mēs specializējamies progresīvu pozicionēšanas risinājumu nodrošināšanā, kas pielāgoti visprasīgākajiem autonomajiem projektiem. Mūsu zināšanas GNSS tehnoloģijās ļauj mums ražot augstas veiktspējas aparatūru, kas iztur rūpnieciskās lietošanas stingrību. Neatkarīgi no tā, vai būvējat maza mēroga pētniecības dronu vai lielas noslodzes autonomo transportlīdzekļu parku, mūsu RTK GNSS uztvērējs robotikai ir izstrādāts, lai nodrošinātu konsekventu precizitāti centimetru līmenī.
Mūsu produktu portfelī ietilpst slavenie UM980 un ZED-F9P saderīgie moduļi, kas ir nozares standarti augstas precizitātes lokalizācijai. Šiem moduļiem ir vairāku joslu, vairāku konstelāciju atbalsts, nodrošinot, ka jūsu robots saglabā stabilu labojumu pat sarežģītā vidē. Mēs piedāvājam arī specializētas RTK GNSS antenas , kas nodrošina izcilas pastiprinājuma un daudzceļu noraidīšanas iespējas.
Yonghao priekšrocība ir mūsu apņemšanās nodrošināt uzticamību un tehnisko atbalstu. Mēs saprotam robotu integrācijas sarežģītību, un mūsu komanda ir apņēmusies nodrošināt dokumentācijas un pielāgošanas pakalpojumus, kas nepieciešami, lai palīdzētu jums gūt panākumus. Sākot ar prettraucējumu sistēmām un beidzot ar integrētiem antenu moduļiem, mūsu risinājumi ir izstrādāti, lai nodrošinātu nākamās paaudzes autonomās sistēmas.
Biežāk uzdotie jautājumi
Q1: Kā RTK GNSS uztvērējs robotikai uzlabo autonomo navigāciju?
Tas nodrošina centimetru līmeņa pozicionēšanas precizitāti, izmantojot reāllaika korekcijas no bāzes stacijas, ļaujot robotiem sekot precīziem ceļiem un droši mijiedarboties ar apkārtējo vidi.
Q2: Vai es varu izmantot RTK GNSS uztvērēju robotikai pilsētu teritorijās?
Jā, lai gan veiktspēja ir atkarīga no signāla redzamības. Mūsdienu Yonghao daudzzvaigžņu uztvērēji ir izstrādāti ar daudzceļu noraidīšanu, lai saglabātu stabilitāti pilsētvidē.
Q3: Kāda ir atšķirība starp statusu "Float" un "Fixed" RTK GNSS uztvērējā robotikai?
"Fiksēts" statuss nozīmē, ka uztvērējs ir novērsis nesējfāzes neskaidrību un sasniedzis centimetru līmeņa precizitāti, savukārt "Float" norāda, ka sistēma joprojām aprēķina un precizitāte parasti ir decimetra diapazonā.
Q4: Vai RTK GNSS uztvērējam robotikai ir nepieciešams pastāvīgs interneta savienojums?
Ja labojumiem izmantojat NTRIP, ir nepieciešams interneta savienojums. Varat arī izmantot vietējo bāzes staciju ar UHF radio savienojumu apgabalos bez mobilo sakaru pārklājuma.
Q5: Kā izvēlēties pareizo RTK GNSS uztvērēju robotikai savam projektam?
Apsveriet tādus faktorus kā atbalstīto zvaigznāju skaits, frekvenču joslas (L1/L2/L5), enerģijas patēriņš, saskarnes saderība un tas, vai jums ir nepieciešama integrēta antena.
Vai esat gatavs paaugstināt robotikas precizitāti?
Izpētiet visu Yonghao augstas precizitātes GNSS moduļu un antenu klāstu jau šodien. Mūsu eksperti ir gatavi palīdzēt jums atrast ideālu risinājumu jūsu autonomajam lietojumam.